 Pular para o conteúdo principal Pular para o rodapé


As operações de limpeza comercial perdem tempo significativo quando os rolos de escova travam em superfícies de alta fricção ou quando correias de borracha falham durante turnos de pico. Confiar em um único motor para lidar com a sucção a vácuo e a agitação mecânica frequentemente impõe um compromisso no desempenho, resultando em limpeza irregular e maior necessidade de manutenção. Os sistemas de dois motores resolvem isso ao desacoplar essas duas funções críticas, garantindo que as escovas mantenham velocidade constante independentemente da resistência da superfície ou da demanda de sucção.
Esta análise explora as vantagens técnicas das arquiteturas de motores independentes, desde a manutenção das rotações dos rolos entre 180 e 1.300 RPM até o uso de acionamentos diretos que eliminam pontos de falha mecânica. Examinamos como os engenheiros utilizam a Modulação por Largura de Pulso (PWM) para proteção das superfícies e como uma redução de 10 °C na temperatura do motor efetivamente dobra a vida útil dos componentes. Ao analisar a distribuição de peso 50/50 e a integração de motores dedicados de 600W a 1hp, demonstramos como esses sistemas otimizam tanto o poder de limpeza profunda quanto a confiabilidade a longo prazo.
Arquitetura: Sistema de Embreagem (1 Motor) vs. Independente (2 Motores)
As arquiteturas de motores modernas de 2026 distinguem entre sistemas de 1 motor baseados em embreagem e configurações independentes de 2 motores. Sistemas de motor único utilizam embreagens de dente ou Embreagens Unidirecionais Seletivas (SOWC) para combinar o torque de forma intermitente. Por outro lado, configurações independentes fornecem adição paralela de torque através de eixos de transmissão diretos, dependendo de resolutores de motor para sincronização precisa de velocidade e orientação durante operações de alta carga.
| Tipo de Arquitetura | Método de Entrega de Torque | Sincronização Primária |
|---|---|---|
| Motor Único com Embreagem | Intermitente (Embreagem de Dente/SOWC) | Molas Mecânicas & Resolutores |
| Motor Duplo Independente | Accionamento Direto Paralelo | Correspondência Eletrônica de Orientação |
Mecanismos de Embreagem de Motor Único e Torque Intermitente
Os motores primários mantêm uma conexão ininterrupta com o eixo de saída, enquanto um motor secundário é acoplado por meio de embreagens de dente positivo ou embreagens unidirecionais selecionáveis (SOWC). Esses conjuntos de embreagem incorporam suspensões de mola laminada ou de torção para gerenciar o alinhamento mecânico durante variações rápidas de torque em trens de potência de veículos elétricos em 2026. Ao utilizar essa conexão intermitente, o sistema reduz as perdas por arrasto normalmente associadas a unidades secundárias permanentemente acopladas.
Configurações avançadas, como a Nissan FR Hybrid, empregam um design de 1 motor e 2 embreagens para substituir os conversores de torque tradicionais. Esse arranjo utiliza pacotes específicos de embreagem para facilitar a transferência de energia mecânica entre o motor de combustão e o motor elétrico, aumentando a eficiência geral do trem de potência. O controlador monitora os resolveres do motor para garantir o ajuste preciso da velocidade antes do travamento dos dentes da embreagem positiva, evitando choques na linha de transmissão.
Integração Independente de Duplo Motor e Dados de Desempenho
Sistemas independentes de 2 motores evitam atrasos no acoplamento por meio de eixos de transmissão diretos, priorizando a adição paralela de torque para aplicações de alta demanda. Essas arquiteturas frequentemente separam marchas ímpares e pares por meio de pacotes de dupla embreagem, permitindo transições sem interrupção de torque. As variantes de embreagem úmida nesses sistemas suportam cargas extremas de até 1.250 Nm, enquanto as variantes secas oferecem uma solução leve para requisitos de torque em torno de 170 Nm.
Engenheiros integram conjuntos planetários de engrenagens e transmissões de dupla embreagem (DCT) para alcançar saídas de potência de 110 kW. Esse arranjo mecânico suporta até sete marchas à frente usando apenas quatro pares de engrenagens, otimizando peso e espaço. Os resolveres dos motores permanecem críticos nesses sistemas, pois sincronizam a velocidade e a orientação dos componentes rotativos antes do acoplamento de alto torque, garantindo uma entrega de potência contínua em diversos ciclos de direção.
Limpeza Profunda: Manutenção das RPM do Rolo de Escova Sob Carga
Manter a RPM do pincel sob carga evita o travamento e garante agitação eficaz em superfícies texturizadas. Sistemas de duplo motor utilizam motores dedicados de 600W a 1cv para sustentar velocidades entre 180 e 1.300 RPM, desacoplando a potência de esfregação dos requisitos de sucção para fornecer ação mecânica constante, independentemente da resistência da superfície.
| Aplicação de Limpeza | Velocidade Operacional do Pincel | Especificação do Motor |
|---|---|---|
| Correia Transportadora (Classe 4 CEMA) | 180 RPM | 1 cv (Multivoltagem) |
| Aspirador de chão cilíndrico | 1.300 RPM | Motor dedicado para escova |
| Rotação contrária (CRB) | 380–390 RPM | 600W – 700W |
| Faixa geral de lavagem | 175–250 RPM | Plataforma com dois motores |
Estabilidade de torque e prevenção de travamento
Motores de escova independentes impedem a queda de rotação comum em sistemas de um único motor quando a sucção a vácuo ou o atrito da superfície aumenta. A estabilidade nas RPM permite que as cerdas penetrem nas juntas de rejunte e nos fibras dos tapetes sem que o motor reduza a rotação sob pressão do operador. O desacoplamento do sistema de acionamento da escova garante que a velocidade de avanço da máquina não determine a frequência de contato das cerdas com o piso. Projetos de alto torque que eliminam componentes acionados por correia removem um dos principais pontos de deslizamento mecânico durante ciclos de limpeza pesada.
Patamares industriais de RPM e especificações de motor
Lavadores cilíndricos comerciais buscam 1.300 RPM para contato superficial de alta frequência e limpeza profunda com baixo teor de umidade. Máquinas de rotação contrária utilizam motores de 600W a 700W para manter 380–390 RPM constantes em pisos residenciais e comerciais. Lavadores industriais para correias usam motores de 1 cv para sustentar 180 RPM contra superfícies que se movem a velocidades de até 3,5 metros por segundo. Manter uma faixa específica de RPM, como a de 175–250 RPM para lavagem geral, está diretamente relacionada às classificações CEMA Classe 4 para lavadores.
Modo Para Pisos Duros: Desligamento do Rolo de Escova
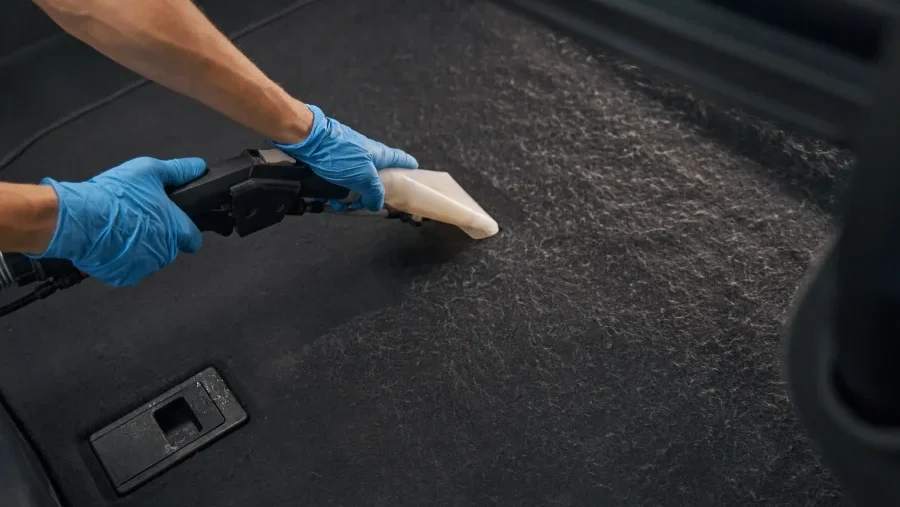
Piso duro O modo normalmente emprega Modulação por Largura de Pulso (PWM) para reduzir a RPM do rolo, em vez de um desligamento mecânico completo. Este perfil equilibra a sucção e a agitação em baixa velocidade para atender às normas ASTM F2607 e IEC 62885-2, ao mesmo tempo que previne a dispersão de detritos e protege os acabamentos do piso.
Mecânica de Redução de RPM e Proteção da Superfície
A maioria das arquiteturas de motor duplo mantém uma rotação lenta do rolo no modo piso duro para facilitar a recolha de detritos e evitar o efeito de "lâmina de neve". Esta rotação garante que as partículas mais pesadas se movam em direção ao caminho de sucção sem o impacto de alta velocidade que causa dispersão em superfícies desprotegidas. Ao manter o rolo ativo, mas a uma velocidade reduzida, o sistema alcança um equilíbrio entre agitação mecânica e segurança da superfície.
Os manuais de sistemas como o Shark DuoClean especificam que os rolos giram em todas as configurações, utilizando torque reduzido para proteger acabamentos de madeira e laminados. Esta escolha de design destaca que o “modo piso duro” é frequentemente um perfil de velocidade controlado por software, e não um desengajamento físico do motor. A rotação lenta fornece apenas o contato necessário para remover poeira fina, sem risco para o acabamento do pavimento.
Padrões de Lógica de Controle e Validação de Desempenho
Os sistemas de controle utilizam redução de tensão ou sinais PWM para o motor da escova, alternando entre modos de alto RPM para tapetes e perfis de baixo RPM para pisos duros. Os engenheiros calibram esses modos para atender aos testes da norma ASTM F2607 e do item 5.3 da IEC 62885-2 para remoção de detritos em superfícies duras. Essas referências internacionais exigem eficiências específicas de sucção que um rolo de escova estacionário frequentemente não consegue alcançar em configurações com dois motores.
Embora alguns designs sem fio ofereçam um estado verdadeiro de 0 RPM para conservar a bateria, muitos modelos atuais priorizam a agitação em baixa velocidade necessária para atingir os benchmarks internacionais de eficiência de limpeza. Essa compensação de engenharia garante que o aspirador permaneça eficaz contra resíduos aderidos, operando dentro dos limites de energia do controlador do motor. A lógica de software gerencia essas transições automaticamente quando o usuário seleciona a configuração de superfície correspondente na interface.
Soluções Premium de OEM/ODM para a Sua Marca de Aspiradores Domésticos

Confiabilidade: Eliminação do Ponto de Falha da Correia de Borracha
Os sistemas acionados por correia introduzem desgaste do elômero e aumento das cargas nos mancais radiais, o que reduz a vida útil do motor. Ao adotar um setup de dois motores de acionamento direto, os sistemas eliminam esses pontos de falha mecânica, aproveitam o controle eletrônico de torque e mantêm temperaturas operacionais mais baixas, preservando a graxa dos mancais e dobrando a vida útil dos componentes por redução de 10 °C.
Riscos de Falha Mecânica em Arquiteturas com Correia
As correias Poly-V e caneladas usadas em sistemas de transmissão de potência têm uma vida útil nominal de 5.000 a 10.000 horas sob alinhamento e tensão ideais. Contaminação ambiental, desalinhamento ou tensionamento inadequado frequentemente reduzem essa vida útil para menos de 1.000 horas. Esses componentes elastoméricos funcionam como mecanismos primários de falha devido ao envelhecimento do material, cisalhamento dos dentes e fluência ao longo do tempo.
Remover o estágio da correia elimina partes giratórias, como eixos de polia e mancais intermediários. Essa simplificação reduz interfaces mecânicas e diminui os Números Cumulativos de Prioridade de Risco (RPN) na Análise de Modos de Falha e Efeitos de Projeto (DFMEA). Sistemas sem correia evitam problemas mecânicos comuns como a vibração por atrito em polias e o patinamento da correia, ao reduzir o número geral de componentes.
Tensão Térmica e Vida Útil dos Rolamentos em Sistemas de Acionamento Direto
A média de tempo entre falhas (MTBF) do motor está diretamente ligada à vida útil do graxa dos rolamentos. Os sistemas com correia criam cargas em balanço que aumentam a tensão radial nos rolamentos, elevando a temperatura de operação. Dados de engenharia indicam que um aumento de 10 °C na temperatura reduz pela metade a vida útil da graxa dos rolamentos. As configurações de acionamento direto melhoram a durabilidade ao eliminar acionamentos com alto atrito e reduzir a tensão térmica tipicamente concentrada no eixo do motor.
As equipes de confiabilidade validam esses sistemas de acionamento direto por meio de Testes de Vida Acelerada Altamente (HALT) e matrizes de condições de operação. Esses testes submetem a configuração de dois motores a pontos específicos de carga de torque e velocidade, garantindo estabilidade em faixas de alta RPM e ciclos frequentes de ligar/desligar. Essa validação eletrônica substitui a necessidade de testes de desgaste mecânico de correias e polias, assegurando desempenho previsível e intervalos de manutenção mais longos.
Distribuição de Peso: Peso da Empunhadura vs. Peso do Bocal
Projetos com dois motores otimizarão a distribuição de peso ao equilibrar a massa entre o cabo e a extremidade de trabalho. Adotando metas de peso 50/50 e carcaças de componentes compartilhadas, esses sistemas evitam que os dispositivos fiquem desequilibrados na parte superior. Esse centro de gravidade centralizado melhora a manobrabilidade e reduz a fadiga do usuário, mantendo pressão de contato consistente no bocal.
Massa Centralizada e Pontos de Suporte Ergonômico
Os engenheiros buscam uma distribuição de peso 50/50 entre o punho principal e o bocal para evitar tensão no pulso durante a operação. Centralizar a massa do motor próximo ao cabo ou à base inferior estabiliza o dispositivo, permitindo manuseio mais suave durante mudanças rápidas de direção. Esse posicionamento específico do motor garante uma baixa posição do centro de gravidade, replicando arquiteturas de veículos elétricos para atender a altos padrões ergonômicos. Uma massa equilibrada evita uma inclinação para a frente, o que garante que o bocal permaneça fácil de levantar e manobrar sobre superfícies irregulares sem exigir força excessiva do usuário.
Dividir a massa de propulsão entre os componentes dianteiros e traseiros distribui a carga do sistema de forma mais eficaz. Essa abordagem de engenharia proporciona maior estabilidade para o operador, distribuindo o peso por ambos os pontos de contato. Assim como nas arquiteturas de transmissão central em veículos leves elétricos, manter os componentes mais pesados centralizados preserva o equilíbrio neutro do manuseio. Isso evita a sensação de “desequilíbrio para trás” comum em dispositivos de um único motor, onde o peso está concentrado em uma das extremidades.
Especificações de Distribuição de Carga e Consolidação de Componentes
A consolidação de duas unidades motrizes em carcaças compartilhadas com circuitos de refrigeração integrados reduz a sobrecarga mecânica geral. Os sistemas de controle eletrônico distribuem a carga térmica e a tensão mecânica de forma uniforme entre ambas as unidades para evitar o superaquecimento localizado de componentes. Esta configuração permite que cada motor opere dentro de sua faixa de eficiência máxima, compartilhando o burden estrutural da armação do dispositivo. Ao integrar barramentos DC e PCBs compartilhados, os designers conseguem uma pegada compacta que mantém alta sucção ou potência de inflação sem adicionar volume desnecessário.
Arquiteturas de caixa de câmbio e inversores compartilhados minimizam a massa perto da linha central do bocal, o que melhora o controle do peso não suspenso. Esta escolha de design evita que a extremidade de trabalho se torne pesada ou difícil de manobrar. Utilizar uma única carcaça de inversor e linhas de resfriamento compartilhadas remove ainda mais o peso de peças redundantes. O resultado é um sistema de alto desempenho que entrega potência de dois motores mantendo o peso total do dispositivo gerenciável para o usuário final.
Considerações finais
Escolher a arquitetura de motor certa altera a forma como uma máquina lida com detritos difíceis e desgaste a longo prazo. Sistemas de dois motores se destacam ao manter a sucção e a agitação separadas, o que evita que a escova reduza a velocidade ao atingir fibras de carpete grossas. Esta configuração fornece o torque constante necessário para uma limpeza profunda, permitindo que o aspirador mantenha sua capacidade total de fluxo de ar e levantamento.
A remoção de correias e a migração para configurações de acionamento direto reduzem falhas mecânicas e mantêm os componentes internos mais frios. Essa mudança de engenharia estende a vida útil dos rolamentos do motor e simplifica o projeto geral. Os usuários recebem uma máquina mais equilibrada e ágil que resiste a anos de uso intenso sem a necessidade de substituições frequentes de peças ou ajustes de correias.
Perguntas frequentes
Quais são as principais vantagens de um sistema de aspirador de pó com dois motores?
Aspiradores verticais com dois motores usam um motor dedicado para o rolo coletor e um separado para sucção. Esse design oferece agitação mais forte e fluxo de ar consistente. Ele limpa profundamente os tapetes com mais eficácia do que as unidades de motor único que compartilham um motor para ambas as tarefas.
Como os aspiradores uprights de motor único e duplo se comparam em ambientes comerciais?
Os modelos de motor único são mais leves e acessíveis. Os sistemas de motor duplo oferecem melhor durabilidade para cargas de trabalho comerciais intensas de 2026. Eles mantêm altas RPMs do pincel e sucção para remover sujeira incrustada de áreas com tapetes de grande tráfego.
Por que os usuários devem desligar o rolo de escova em pisos duros?
Desengajar o rolo de escova evita que as cerdas espalhem detritos pelas superfícies lisas. Isso também protege pisos duros delicados de arranhões causados pela rotação de alta velocidade do pincel.
Qual configuração de aspirador oferece a maior potência para limpeza profunda?
Os sistemas tipo canister frequentemente atingem 250 Watts de Ar, enquanto os uprights padrão normalmente fornecem 180 Watts de Ar. Os aspiradores de motor duplo uprights continuam sendo a principal escolha para carpetes profundos agitação porque permitem maiores RPMs e sucção em uma única passada.
 English
 Español
 Français
 Deutsch
 Português do Brasil
 Русский
 한국어
 日本語
 العربية